3.2 Управление полетными задачами в DJI Pilot 2: подготовка и реализация
При использовании дрона важным является не только знание его комплектующих компонентов, но и управление маршрутами полета. Практическая сторона работы с беспилотными авиационными системами включает в себя полный цикл управления полетным задачами начиная от планирования полетной миссии и завершая послеполетным контролем; это связано с тем, что грамотное построение маршрута и контроль за выполнением задачи представляют собой прочный фундамент для получения точных данных непосредственно в процессе цифровой диагностики состояния посевов на полях в целом или отдельных сельскохозяйственных культур.
В общем, работа с беспилотным летательным аппаратом на практике делится на четыре ключевых этапа:
1) выбор и планирование маршрута и полетной миссии;
2) определение типа задачи, для которой задается конкретная полетная миссия;
3) проведение предполетной проверки и выполнение непосредственно самого полета;
4) проведение послеполетного контроля, организация работы с данными и их обработка.
Все данные этапы охватывают управление полетными задачами от подготовки и выбора полетной миссии до этапа ее реализации и завершения, что осуществляется через DJI Pilot 2. Основное внимание уделяется возможностям автоматизации полета, а также реализации контроля за основными параметрами беспилотной авиационной системы непосредственно в ходе выполнения задачи.
Так, после настройки маршрута первоначально проводится проверка сформированной к полету миссии. На данном этапе проверяется фактическое соответствие выбранного маршрута границам территории, проверяется заданная высота и скорость полета, параметры, а также направление будущего движения в соответствии с заданным маршрутом. При этом, для получения надежных данных управление дроном не осуществляется вручную, а реализуется на основе использования программных алгоритмов. В данном случае используется приложение DJI Pilot 2, которое поддерживает автоматическое управление дроном и детальное планирование полета. Выбор правильного типа миссии определяет геометрию всего исследования, что прежде всего базируется на уделении внимания тому, чтобы вся исследуемая область была охвачена маршрутом, исключая и минимизируя в ходе этого необработанные зоны. Данный процесс имеет очень важное значение особенно при реализации картографической съемки, поскольку от этого зависит дальнейшее качество фотограмметрической обработки и визуализация данных.
При использовании мультиспектрального маршрута важное значение имеет поддержание постоянного расстояния между камерой и поверхностью обследуемой территории. В зависимости от этого определяется конкретная задача, которая позволяет выбрать необходимый маршрут в зависимости от конечной цели задания.
На втором этапе определяется и задается тип задачи. В DJI Pilot 2 доступны четыре основных типа задач:
1) «Полет по точкам»;
2) «Картография»;
3) «Диаметрическая проекция»;
4) «Линейный маршрут» (рисунок 18) [10].
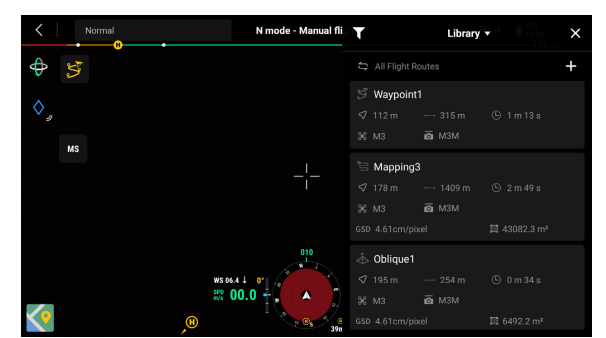
Рисунок 18 – Виды маршрутов [10]
Самой простой в назначении и практическом применении является задача «Полет по точкам», где задается конкретный маршрут, в соответствии с которым определяются ключевые опорные точки, позволяющие охватить территорию исследования. Это дает возможность полноценно осуществить съемку по ранее заданному маршруту на основе запланированных и выставленных системой точек. Для решения задач в области аэрофотограмметрии оптимально подходит картографическая задача, при выполнении которой сбор данных дроном происходит автоматически, путем движения по участку согласно S-образному маршруту. Если же объектом мониторинга являются реки или дороги, то для такого маршрута будет подходить «Линейная задача», где в данном случае зона картографирования задается центральной линией, а также определятся конкретная полоса полета. Задача «Диаметрическая проекция» создает пять S-образных маршрутов, которые нужны для получения ортографических снимков и диаметрических проекций с пяти направлений для дальнейшего использования их в построении трехмерных моделей [10].
После этого мы переходим к настройке параметров, что представляет собой второй этап. При работе на реальном рельефе одним из важных условий работы является сохранение масштаба изображений, что довольно очень сильно связано с особенностями рельефа и условиями местности. В соответствии с этим, в рамках картографической задачи доступен режим «Огибание рельефа» («Terrain Follow»), который позволяет дрону менять высоту полета и подстраиваться под перепады высот местности, благодаря чему относительная высота дрона, даже немного варьируя, в среднем продолжает оставаться постоянной. Данный режим, в свою очередь, позволяет сохранять и поддерживать приблизительно одинаковый размер пикселя на всей поверхности снимка, что, соответственно, положительно влияет на однородность и точность получаемых картографических данных. При этом сам процесс огибания рельефа может выполняться в режиме реального времени на основе работы системы датчиков визуального обзора дрона, которая определяет происходящие изменения рельефа и корректирует высоту воздушного судна в соответствии с рельефом поверхности. Данная функция работает на расстоянии до 200 метров вперед без использования при этом сторонних файлов. В интерфейсе пульта доступна возможность наблюдения за текущим состоянием высоты дрона над поверхностью земли, что также позволяет одновременно благодаря всенаправленной системе обзора производить мониторинг изменения рельефа в рамках запланированного маршрута. Однако, данный подход (режим реального времени) требует соблюдения ряда условий, среди которых самыми основными являются: наличие выраженных особенностей обследуемой поверхности, а также достаточный уровень освещения. Поэтому при выборе данного режима необходимо тщательно подбирать условия погоды, время суток для съемки и учитывать особенности рельефа [10].
Наряду с режимом реального времени также есть альтернативный метод, представляющий собой огибание рельефа по файлу цифровой модели поверхности, который загружается на пульт управления. Такой подход может использоваться при наличии уже готовой цифровой модели поверхности для предварительного формирования маршрута на основе уже имеющейся информации о высотах территории. Такой подход требует предварительной подготовки, но наряду с этим позволяет корректно оценить изменение высоты заранее, что дает возможность убедиться в том, что запланированная траектория маршрута действительно соответствует тем условиям местности, которые фактически регистрируются на исследуемой территории.
Выделяют также задачи, связанные с построением трехмерных моделей, где для улучшения 3D-реконструкции есть возможность подключения режима «Интеллектуальная перспективная съемка», при котором дрон движется по двум перпендикулярным маршрутам и при этом также автоматически управляет наклоном стабилизатора. Такой режим позволяет производить съемку не только сверху, но также и с различных направлений, благодаря чему происходит увеличение объема исходных данных, которые позволяют создать трехмерную структуру.
Далее, после настройки маршрута и выбора параметров съемки, а также типа задачи, следует третий этап – предполетная проверка (рисунок 19) и выполнение полета. Для того чтобы запустить автоматическое выполнение миссии дроном, первоначально необходимо убедиться в том, что сам дрон, пульт управления и все необходимые системы работают корректно, поскольку безопасность во время полета и выполнения миссии становится одним из важнейших приоритетов. Оператору необходимо провести детальную программную проверку систем управления состоянием дрона перед запуском в приложении DJI Pilot 2, где содержится вся базовая информация о состоянии используемого воздушного судна [10].
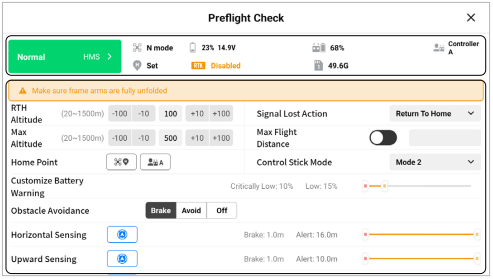
Рисунок 19 – Предполетная проверка [10]
Степень готовности БПЛА определяется по цвету индикаторов: например, если все индикаторы зеленые, то значит, что дрон работает нормально и может осуществлять взлет; если индикаторы горят оранжевым или красным цветом, то это сигнализирует о том, что возникла какая-то ошибка и без её устранения взлет дрона невозможен или может быть небезопасен (рисунок 20). При этом производится проверка состояния спутникового позиционирования и выявляется наличие сигнала со спутником, уровень заряда аккумулятора, качество соединения между пультом и дроном, общее состояние RTK, а также наличие предупреждений, которые могут возникать ввиду отсутствия или некорректной связи с оборудованием. RTK-система указывает на позицию дрона с сантиметровой точностью при наличии определенного решения, что позволяет усилить геопривязку фотографий и уменьшить необходимость использования большого количества контрольных точек [10].
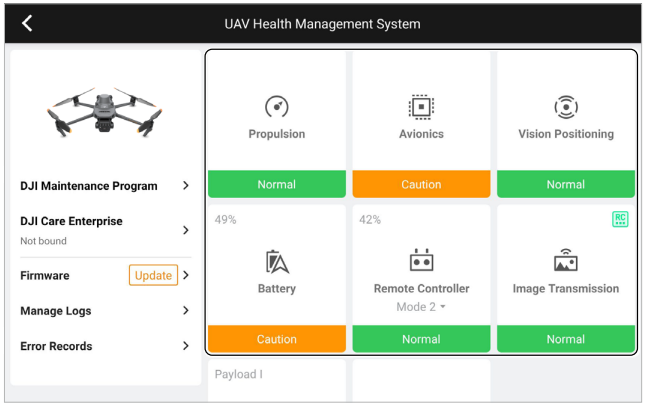
Рисунок 20 – Система управления состоянием БПЛА [10]
После завершения предполетной проверки оператор запускает выполнение миссии, что начинается с запуска моторов с помощью джойстиков, где оба джойстика направляются в нижние наружные или внутренние углы. Во время автоматического управления системой полетом оператор БПЛА контролирует состояние через меню приложения путем отслеживания качества сигнала и уровня заряда аккумулятора. Если возникает ситуация, когда заряд становится критически низким, то дрон автоматически активирует режим возврата домой, что необходимо для предотвращения возникновения аварий, при этом дрон планирует время на возврат в исходную точку так чтобы оставшегося времени хватило на обратный путь и безопасную посадку. При возникновении чрезвычайных ситуаций оператор может перевести автополет в режим ручного управления, либо при необходимости по своему желанию инициировать возврат дрона.
В процессе съемки регистрация данных осуществляется несколькими камерами одновременно (как RGB-камерой, так и набором мультиспектральных сенсоров) в нескольких спектральных диапазонах. Общая комбинация подобного рода сенсоров позволяет получать как обычные, так и мультиспектральные изображения, что в совокупности может использоваться для анализа состояния растительности (рисунок 21) [10].
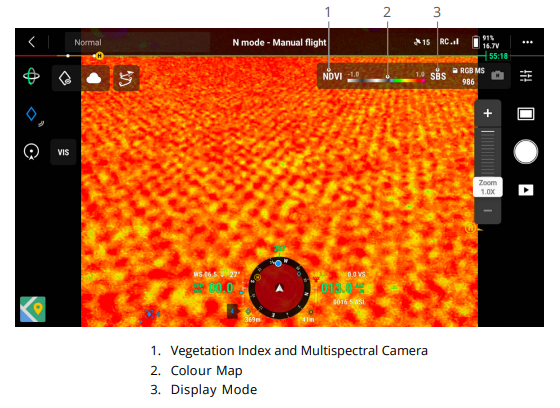
Рисунок 21 – Вид с камеры при мультиспектральной съемке с БПЛА [10]
Заключительным этапом является послеполетный контроль и работа с полученными данными. Завершение миссии полета осуществляется не в результате посадки, а остановкой систем и проверкой зарегистрированных данных. Получаемые в процессе полета изображения автоматически сохраняются в память устройства согласно параметрам созданной миссии. Для того чтобы корректно завершить полет необходимо убедиться, что посадка воздушного судна произведена в соответствии с требованиями и регламентом использования БПЛА. После посадки необходимо опустить левый джойстик вниз и удерживать его, после чего через три секунды моторы автоматически остановятся. Далее производится осмотр воздушного судна на наличие повреждений и оценивается его общее состояние, после чего фокус внимания оператора смещается на проверку сохранности данных. В первую очередь необходимо убедиться, что все полученные мультиспектральные и RGB-изображения корректно сохранены на карту microSD. При этом, важно удостовериться, что именно мультиспектральные изображения были записаны на карту памяти и корректно переносятся на внешний накопитель, поскольку именно эти необработанные данные будут использоваться в дальнейшем для проведения расчетов вегетационных индексов и детальной оценки состояния растительности. Важно помнить о том, что во время записи нельзя извлекать карту памяти, поскольку это может повредить полученные данные. Помимо хранения изображений на карте памяти или внешнем накопителе, мультиспектральные и RGB данные можно загружать в облако, что возможно при использовании специализированной платформы DJI SmartFarm, загрузка куда может происходить в режиме реального времени, позволяя тем самым оперативно проводить анализ состояния посевов и управлять сельскохозяйственными угодьями.
Таким образом, разностороннее применение беспилотных авиационных систем включает в себя полный технологический цикл, начинающийся с планирования миссии и заканчивающийся обработкой данных после завершения полета. Последовательное выполнение этапов позволяет обеспечивать стабильность мультиспектральной съемки, обеспечивая при этом безопасность полета и точность данных. При этом, важно отметить, что использование автоматизированных режимов планирования маршрута снижает влияние человеческого фактора, а также повышает надежность выполнения задач в рамках миссии или заданного маршрута.