3.2 DJI Pilot 2 жүйесінде ұшу тапсырмаларын басқару: дайындау және орындау
Дронды пайдалану кезінде оның құрамдас бөліктерін білу ғана емес, сонымен қатар ұшу бағдарларын басқару да маңызды. Ұшқышсыз авиациялық жүйелермен жұмыс істеудің тәжірибелік жағы ұшу миссиясын жоспарлаудан бастап ұшудан кейінгі бақылаумен аяқталатын ұшу тапсырмаларын басқарудың толық циклін қамтиды; бұл бағдарды сауатты құру және тапсырманың орындалуын бақылау тұтастай алқаптардағы немесе жекелеген ауылшаруашылық дақылдарының жай-күйіне цифрлық диагностика жасау процесінде дәл деректер алу үшін берік негіз болып табылатындығымен байланысты.
Жалпы алғанда, ұшқышсыз ұшу аппаратымен іс жүзінде жұмыс істеу төрт негізгі кезеңге бөлінеді:
1) бағдар мен ұшу миссиясын таңдау және жоспарлау;
2) нақты ұшу миссиясы тағайындалатын тапсырма түрін анықтау;
3) ұшу алдындағы тексеруді жүргізу және ұшудың өзін тікелей орындау;
4) ұшудан кейінгі бақылау жүргізу, сондай-ақ деректермен жұмыс істеуді ұйымдастыру және оларды өңдеу.
Бұл кезеңдердің барлығы ұшу миссиясын дайындау мен таңдаудан бастап, оны іске асыру және аяқтау кезеңіне дейінгі ұшу тапсырмаларын басқаруды қамтиды да, бұл процесс DJI Pilot 2 арқылы іске асырылады. Мұнда ұшуды автоматтандыру мүмкіндіктеріне, сондай-ақ тапсырманы орындау барысында ұшқышсыз авиациялық жүйенің негізгі параметрлерін бақылауды жүзеге асыруға басты назар аударылады.
Сонымен, бағдарды баптағаннан кейін ең алдымен ұшуға жасақталған миссия тексеріледі. Бұл кезеңде таңдалған бағдардың аумақ шекараларына нақты сәйкестігі, белгіленген ұшу биіктігі мен жылдамдығы, берілген ұшу параметрлері, сондай-ақ белгіленген бағдарға сәйкес алдағы қозғалыс бағыты тексеріледі. Бұл ретте сенімді деректер алу үшін дронды басқару қолмен жүзеге асырылмайды, ол бағдарламалық алгоритмдерді пайдалану негізінде іске асырылады. Бұл жағдайда дронды автоматты түрде басқаруды және ұшуды егжей-тегжейлі жоспарлауды қолдайтын DJI Pilot 2 қосымшасы қолданылады. Миссияның дұрыс түрін таңдау бүкіл зерттеудің геометриясын анықтайды, бұл ең алдымен бағдардың бүкіл зерттелетін аймақты қамтуына назар аударуға негізделген, осы барыста өңделмеген аймақтар жойылып, барынша азайтылады. Бұл процесс әсіресе картографиялық түсірілімді жүзеге асыру кезінде өте маңызды мәнге ие, өйткені фотограмметриялық өңдеу мен деректерді визуализациялаудың бұдан былайғы сапасы осыған байланысты.
Мультиспектрлік бағдарды пайдаланған кезде камера мен зерттелетін аумақтың беткі қабаты арасындағы тұрақты қашықтықты сақтау маңызды мәнге ие. Осыған байланысты нақты тапсырма анықталады, ол тапсырманың түпкі мақсатына қарай қажетті бағдарды таңдауға мүмкіндік береді.
Екінші кезеңде тапсырманың түрі анықталып, белгіленеді. DJI Pilot 2 қосымшасында тапсырмалардың төрт негізгі түрі қолжетімді:
1) «Нүктелер бойынша ұшу»;
2) «Картография»;
3) «Диаметриялық проекция»;
4) «Сызықтық маршрут» (18-сурет) [10].
Тағайындалуы мен тәжірибеде қолданылуы бойынша ең қарапайымы «Нүктелер бойынша ұшу» тапсырмасы болып табылады, мұнда нақты бағдар беріледі және оған сәйкес зерттеу аумағын қамтуға мүмкіндік беретін негізгі тірек нүктелері анықталады. Бұл жүйе жоспарлаған және орнатқан нүктелер негізінде алдын ала белгіленген бағдар бойынша түсірілімді толыққанды жүзеге асыруға мүмкіндік береді. Аэрофотофотограмметрия саласындағы міндеттерді шешу үшін картографиялық тапсырма оңтайлы үйлеседі, оны орындау кезінде дронның деректерді жинауы аумақ бойымен S-тәрізді бағдар бойынша қозғалу арқылы автоматты түрде жүзеге асады. Егер мониторинг объектісі өзендер немесе жолдар болса, онда мұндай бағдар үшін «Сызықтық маршрут» сәйкес келеді. Бұл жағдайда картографиялау аймағы орталық сызықпен беріледі, сондай-ақ нақты ұшу жолағы анықталады. «Диаметриялық проекция» тапсырмасы бес S-тәрізді бағдар құрайды да, олар үш өлшемді модельдерді құруда бұдан әрі пайдалану үшін бес бағыттан ортографиялық суреттер мен диаметриялық проекцияларды алу үшін қажет [10].
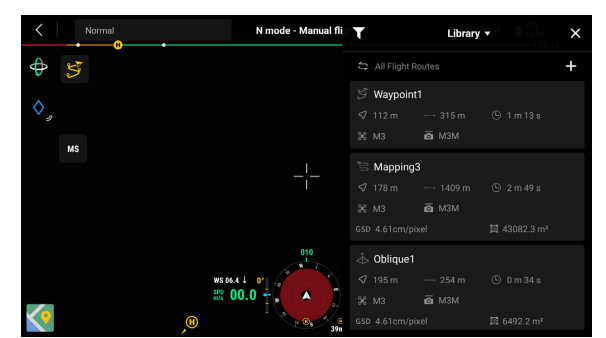
18-сурет – Бағдар түрлері [10]
Осыдан кейін екінші кезең болып табылатын параметрлерді баптауға көшеміз. Нақты жер бедерінде жұмыс істеу кезіндегі маңызды шарттардың бірі – кескіндердің масштабын сақтау, ал бұл жер бедері мен жергілікті жағдайларға өте қатты байланысты. Осыған сәйкес, картографиялық тапсырма аясында «Жер бедерін қайталау» (Terrain Follow) режимі қолжетімді, ол дронға ұшу биіктігін өзгертуге және жергілікті жер биіктігінің ауытқуларына бейімделуге мүмкіндік береді де, соның арқасында дронның салыстырмалы биіктігі сәл өзгергеннің өзінде орташа есеппен тұрақты болып қала береді. Бұл режим өз кезегінде суреттің бүкіл бетінде пиксельдің шамамен бірдей өлшемін сақтауға және ұстап тұруға мүмкіндік береді, бұл тиісінше алынатын картографиялық деректердің біртектілігі мен дәлдігіне оң әсер етеді. Бұл ретте жер бедерін қайталау процесінің өзі дронның визуалды шолу датчиктері жүйесінің жұмысы негізінде нақты уақыт режимінде орындалуы мүмкін, ол жер бедеріндегі өзгерістерді анықтайды және әуе кемесінің биіктігін беткі қабат бедеріне сәйкес түзетеді. Бұл функция бөгде файлдарды пайдаланбай-ақ алға қарай 200 метрге дейінгі қашықтықта жұмыс істейді. Пульт интерфейсінде дронның жер бетінен биіктігінің ағымдағы күйін бақылау мүмкіндігі қолжетімді, бұл сонымен қатар жан-жақты шолу жүйесінің арқасында жоспарланған бағдар аясында жер бедерінің өзгеруіне бір мезгілде мониторинг жүргізуге мүмкіндік береді. Дегенмен, бұл тәсіл (нақты уақыт режимі) бірқатар шарттардың сақталуын талап етеді, олардың ішіндегі ең негізгілері: зерттелетін беткі қабаттың айқын ерекшеліктерінің болуы, сондай-ақ жарықтандырудың жеткілікті деңгейі. Сондықтан бұл режимді таңдаған кезде ауа райы жағдайларын, түсірілім үшін тәулік уақытын мұқият таңдап, жер бедерінің ерекшеліктерін ескеру қажет [10].
Нақты уақыт режимімен қатар, басқару пультіне жүктелетін беткі қабаттың цифрлық моделінің файлы бойынша жер бедерін қайталауды білдіретін баламалы әдіс те бар. Мұндай тәсіл аумақтың биіктіктері туралы қолда бар ақпарат негізінде бағдарды алдын ала қалыптастыру үшін беткі қабаттың дайын цифрлық моделі болған кезде пайдаланылуы мүмкін. Бұл тәсіл алдын ала дайындықты талап етеді, бірақ сонымен қатар биіктіктің өзгеруін алдын ала дұрыс бағалауға мүмкіндік береді, ал бұл жоспарланған бағдар траекториясының зерттелетін аумақта іс жүзінде тіркелетін жергілікті жағдайларға расымен сәйкес келетіндігіне көз жеткізуге мүмкіндік береді.
Үш өлшемді модельдерді құруға байланысты тапсырмалар да бөліп көрсетіледі, мұнда 3D-реконструкцияны жақсарту үшін «Зияткерлік перспективалық түсірілім» режимін қосу мүмкіндігі бар, бұл кезде дрон екі перпендикуляр бағдар бойынша қозғалады және сонымен бірге стабилизатордың еңкеюін автоматты түрде басқарады. Мұндай режим түсірілімді тек жоғарыдан ғана емес, сонымен қатар әртүрлі бағыттардан да жүргізуге мүмкіндік береді, соның арқасында бастапқы деректердің көлемі ұлғаяды, ал бұл үш өлшемді құрылымды жасауға мүмкіндік береді.
Бұдан әрі, бағдарды баптап, түсірілім параметрлерін, сондай-ақ тапсырма түрін таңдағаннан кейін үшінші кезең – ұшу алдындағы тексеру (19-сурет) және ұшуды орындау басталады. Дронның миссияны автоматты түрде орындауын іске қосу үшін ең алдымен дронның өзі, басқару пульті және барлық қажетті жүйелер дұрыс жұмыс істеп тұрғанына көз жеткізу қажет, өйткені ұшу және миссияны орындау кезіндегі қауіпсіздік ең маңызды басымдықтардың біріне айналады. Пайдаланылатын әуе кемесінің жай-күйі туралы барлық базалық ақпаратты қамтитын DJI Pilot 2 қосымшасында оператор дронды іске қоспас бұрын оның күйін басқару жүйелеріне бағдарламалық тексеру жүргізуі қажет [10].
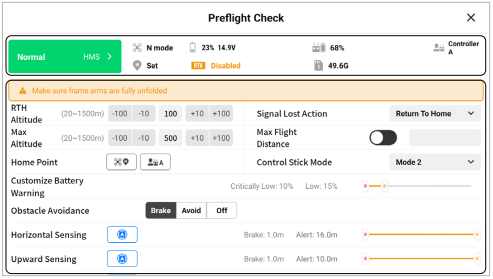
19-сурет – Ұшу алдындағы тексеру [10]
ҰҰА дайындық деңгейі индикаторлардың түсі бойынша анықталады: мысалы, егер барлық индикаторлар жасыл болса, бұл дронның қалыпты жұмыс істеп тұрғанын және ұшып шыға алатынын білдіреді; егер индикаторлар қызғылт сары немесе қызыл түспен жанса, бұл қандай да бір қатенің туындағанын және оны жоймай дронның ұшуы мүмкін емес немесе қауіпті болуы ықтимал екенін білдіреді (20-сурет). Бұл ретте спутниктік позициялаудың күйі тексеріліп, спутникпен сигналдың болуы, аккумулятор зарядының деңгейі, пульт пен дрон арасындағы байланыс сапасы, RTK жүйесінің жалпы күйі, сондай-ақ жабдықпен байланыстың болмауына немесе дұрыс болмауына байланысты туындауы мүмкін ескертулердің бар-жоғы анықталады. Белгілі бір шешім болған жағдайда RTK жүйесі дронның позициясын сантиметрлік дәлдікпен көрсетеді, бұл фотосуреттердің геобайланыстырылуын күшейтуге және көп мөлшердегі бақылау нүктелерін пайдалану қажеттілігін азайтуға мүмкіндік береді [10].
Ұшу алдындағы тексеру аяқталғаннан кейін оператор миссияның орындалуын іске қосады, ол джойстиктердің көмегімен моторларды іске қосудан басталады, мұнда екі джойстик те төменгі сыртқы немесе ішкі бұрыштарға бағытталады. Жүйенің ұшуды автоматты түрде басқаруы кезінде ҰҰА операторы сигнал сапасы мен аккумулятор зарядының деңгейін қадағалау арқылы қосымша мәзірі арқылы күйді бақылайды. Егер заряд сыни тұрғыдан төмендеп кететін жағдай туындаса, онда дрон апаттардың алдын алу үшін қажетті ұшып шыққан орынға оралу режимін автоматты түрде іске қосады да, бұл ретте дрон бастапқы нүктеге оралу уақытын қалған уақыт кері қайтуға және қауіпсіз қонуға жететіндей етіп жоспарлайды. Төтенше жағдайлар туындаған кезде оператор автоұшуды қолмен басқару режиміне ауыстыра алады немесе қажет болған жағдайда өз қалауы бойынша дронды кері қайтаруды іске қоса алады.
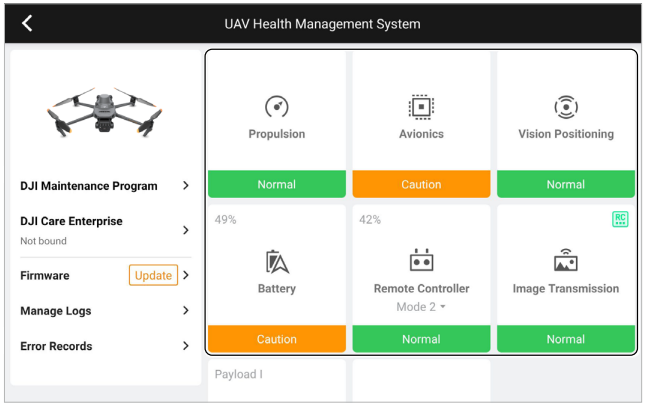
20-сурет – ҰҰА күйін басқару жүйесі [10]
Түсірілім процесінде деректерді тіркеу бірнеше спектрлік диапазонда бір мезгілде бірнеше камерамен (RGB-камерамен де, мультиспектрлік сенсорлар жиынтығымен де) жүзеге асырылады. Мұндай сенсорлардың жалпы үйлесімі кәдімгі, сондай-ақ мультиспектрлік кескіндерді алуға мүмкіндік береді, олар жиынтықта өсімдік жамылғысының жай-күйін талдау үшін қолданылуы мүмкін (21-сурет) [10].
Қорытынды кезең – ұшудан кейінгі бақылау және алынған деректермен жұмыс. Ұшу миссиясының аяқталуы қону нәтижесінде емес, жүйелерді тоқтату және тіркелген деректерді тексеру арқылы жүзеге асырылады. Ұшу барысында алынатын кескіндер жасалған миссияның параметрлеріне сәйкес құрылғының жадына автоматты түрде сақталады. Ұшуды дұрыс аяқтау үшін әуе кемесінің қонуы ҰҰА пайдалану талаптары мен регламентіне сәйкес жүргізілгеніне көз жеткізу қажет. Қонғаннан кейін сол жақ джойстикті төмен түсіріп, оны ұстап тұру керек, содан кейін үш секундтан соң моторлар автоматты түрде тоқтайды. Бұдан әрі әуе кемесіне зақымданулардың бар-жоғына қарап тексеру жүргізіледі және оның жалпы күйі бағаланады да, содан кейін оператордың назары деректердің сақталуын тексеруге аударылады.
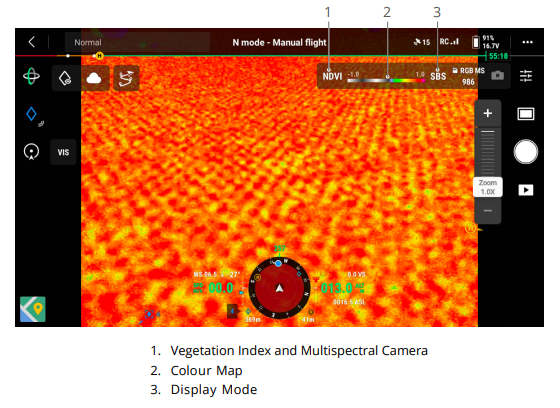
21-сурет – ҰҰА көмегімен мультиспектрлік түсірілім кезіндегі камера көрінісі [10]
Бірінші кезекте барлық алынған мультиспектрлік және RGB-кескіндердің microSD картасына дұрыс сақталғанына көз жеткізу қажет. Бұл ретте дәл мультиспектрлік кескіндердің жад картасына жазылғанын және сыртқы жинақтағышқа дұрыс тасымалданатынын тексеру маңызды, өйткені дәл осы өңделмеген деректер болашақта вегетациялық индекстерді есептеу және өсімдік жамылғысының жай-күйін егжей-тегжейлі бағалау үшін пайдаланылатын болады. Жазу кезінде жад картасын шығарып алуға болмайтынын есте ұстаған жөн, себебі бұл алынған деректерді зақымдауы мүмкін. Кескіндерді жад картасында немесе сыртқы жинақтағышта сақтаудан бөлек, мультиспектрлік және RGB деректерін бұлтқа жүктеуге болады. Бұл DJI SmartFarm мамандандырылған платформасын пайдаланған кезде мүмкін болады. Оған жүктеу нақты уақыт режимінде жүзеге асырылуы мүмкін, сол арқылы егістіктердің жай-күйіне жедел талдау жүргізуге және ауылшаруашылық алқаптарын басқаруға мүмкіндік береді.
Осылайша, ұшқышсыз авиациялық жүйелерді жан-жақты қолдану миссияны жоспарлаудан басталып, ұшу аяқталғаннан кейін деректерді өңдеумен аяқталатын толық технологиялық циклді қамтиды. Кезеңдерді дәйекті түрде орындау ұшу қауіпсіздігі мен деректердің дәлдігін қамтамасыз ете отырып, мультиспектрлік түсірілімнің тұрақтылығын сақтауға мүмкіндік береді. Бұл ретте бағдарды жоспарлаудың автоматтандырылған режимдерін пайдалану адами фактордың әсерін төмендететінін, сондай-ақ миссия немесе берілген бағдар аясында тапсырмаларды орындау сенімділігін арттыратынын атап өткен жөн.